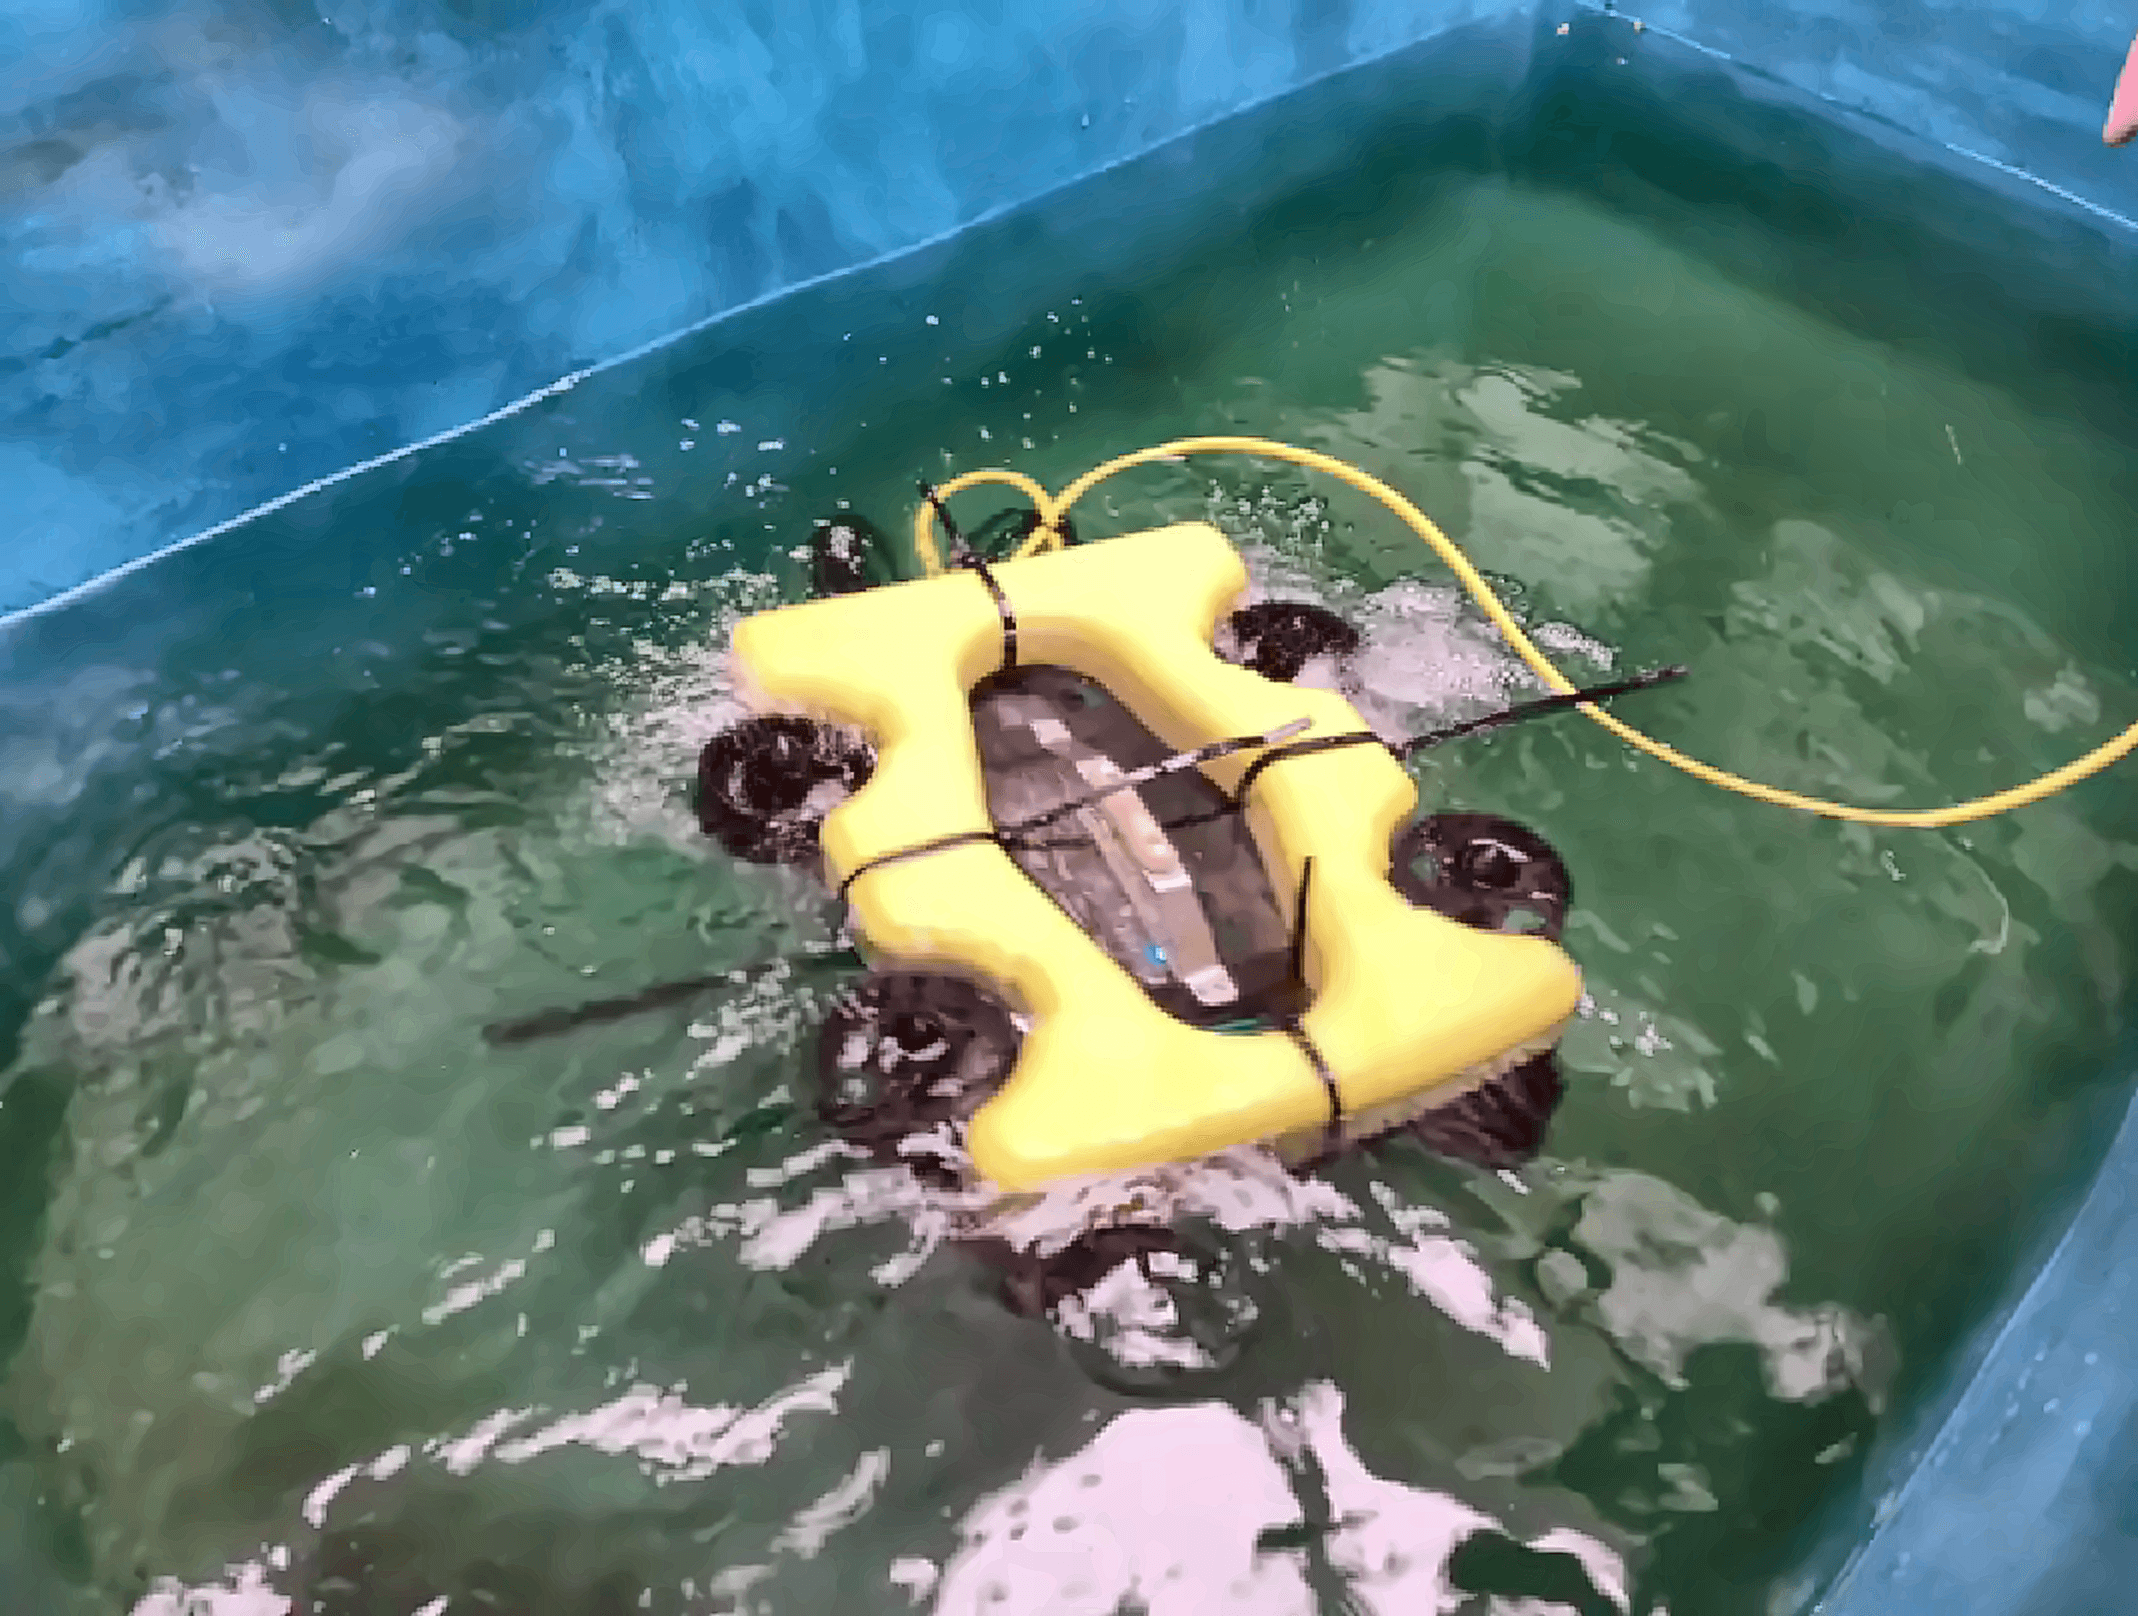
Surabaya — Tim Remotely Operated Vehicle (ROV) dari Politeknik Perkapalan Negeri Surabaya (PPNS) mengembangkan Underwater Mapping, kendaraan bawah air untuk mendeteksi objek di kedalaman perairan, dengan memanfaatkan sonar untuk menyajikan informasi keberadaan objek dan kedalamannya secara real-time.
Ketua Tim ROV PPNS sekaligus Dosen Program Studi Teknik Otomasi PPNS, Imam Sutrisno menjelaskan bahwa inovasi ini berangkat dari kebutuhan PT PAL Indonesia untuk mendeteksi objek yang berpotensi menghalangi jalur wahana bawah air. Menjawab kebutuhan tersebut, tim mengembangkan perangkat yang mampu mengidentifikasi objek tanpa bergantung sepenuhnya pada kejernihan air.
“Citra menyajikan informasi objek bahkan ketika kondisi air membatasi pengamatan visual,” ujar Imam, Kamis (12/11).
Underwater Mapping mengandalkan sensor sonar Omniscan yang memanfaatkan gelombang suara untuk mendeteksi objek. Sensor tersebut menjadi pembeda utama dari generasi perangkat ROV sebelumnya. Hasil pemindaiannya disajikan dalam visualisasi dua dimensi yang membantu operator mengenali keberadaan objek di sekitar perangkat.
Untuk melengkapi kemampuan sonar, perangkat ini turut dibekali kamera yang merekam kondisi visual bawah air. Perangkat ROV ini dioperasikan menggunakan tuas kendali dari permukaan. Hasil pemindaian dan rekaman kamera itu kemudian dikirimkan melalui kabel data menuju perangkat pemantau. Melalui tampilan tersebut, operator dapat mengidentifikasi objek secara real-time.
Dari segi jangkauan dan daya, Imam memaparkan bahwa ROV generasi kesembilan ini mampu menjangkau kedalaman hingga 100 meter. Produk inovasi ini turut dilengkapi dua baterai isi ulang dengan total durasi operasi mencapai delapan jam
“Penggunaan baterai sebagai sumber energi memungkinkan alat ini beroperasi tanpa bergantung pada pasokan listrik dari kabel permukaan,” papar Imam.
Dalam tahap implementasinya, Underwater Mapping telah menjalani serangkaian uji coba di sejumlah lokasi, mulai dari kawasan Jembatan Suramadu hingga Gili Ketapang. Pengujian tersebut menjadi bagian dari upaya tim dalam mengevaluasi kinerja perangkat pada berbagai kondisi perairan. Ke depannya, teknologi ini berpotensi dimanfaatkan untuk inspeksi infrastruktur perairan, pendeteksian objek tenggelam, serta mendukung keselamatan navigasi.
Sebagai langkah pengembangan, Imam mengungkapkan bahwa timnya berencana meningkatkan sistem kendali perangkat melalui penambahan ground station. Selain itu, timnya juga mempertimbangkan penambahan sumber energi alternatif untuk menunjang operasional alat. Langkah tersebut diharapkan dapat mengoptimalkan kinerja Underwater Mapping dalam mendukung berbagai kebutuhan maritim.
Inovasi ini dipamerkan pada Konvensi Sains, Teknologi, dan Industri Indonesia (KSTI) 2026 yang diselenggarakan Kementerian Pendidikan Tinggi, Sains, dan Teknologi (Kemdiktisaintek) di Institut Teknologi Sepuluh Nopember pada 11–13 November 2026. Partisipasi ini sejalan dengan semangat Diktisaintek Berdampak dalam mendorong hilirisasi riset dan pengembangan inovasi perguruan tinggi yang memberikan manfaat nyata bagi masyarakat.
Pengembangan Underwater Mapping turut mendukung pencapaian Sustainable Development Goals (SDGs), khususnya tujuan ke-9 tentang Industri, Inovasi, dan Infrastruktur serta tujuan ke-14 tentang Ekosistem Laut. Imam dan tim berharap kemampuan perangkat ROV ini terus ditingkatkan agar dapat dimanfaatkan lebih luas untuk mendukung sektor maritim Indonesia.
Informasi selengkapnya:
[https://ksti2026.kemdiktisaintek.go.id/]
Humas
Kementerian Pendidikan Tinggi, Sains, dan Teknologi
#KSTI2026
#DiktisaintekBerdampak
#Pentingsaintek
#Kampusberdampak
#HilirisasiRiset
#InovasiTeknologi
#KemandirianEkonomi